Ένα τετράποδο ρομπότ που θα μπορεί να κινείται πάνω στις καμπύλες και κατακόρυφες επιφάνειες των πλοίων, πραγματοποιώντας εργασίες συγκόλλησης, αναπτύσσει η ιαπωνική Kawasaki Heavy Industries, φιλοδοξώντας να αλλάξει τον τρόπο με τον οποίο εκτελούνται ορισμένες από τις πιο απαιτητικές εργασίες στα ναυπηγεία.
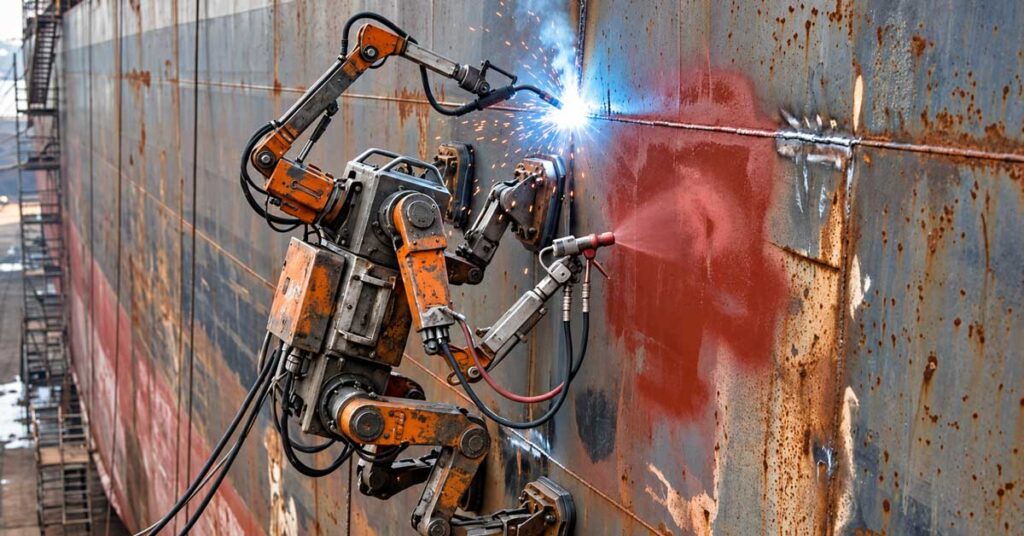
Σε αντίθεση με τα συμβατικά βιομηχανικά ρομπότ, τα οποία συνήθως λειτουργούν σε σταθερές θέσεις ή κινούνται πάνω σε προκαθορισμένες διαδρομές, το νέο σύστημα διαθέτει τέσσερα αρθρωτά πόδια, με τον σχεδιασμό αυτό να επιτρέπει να προσαρμόζεται σε επιφάνειες με διαφορετικές κλίσεις και καμπυλότητες, ώστε να μπορεί να προσεγγίζει σημεία όπου η πρόσβαση με τον συνηθισμένο εξοπλισμό είναι δύσκολη.
Η Kawasaki συνδυάζει τη μηχανική κίνηση του ρομπότ με συστήματα τεχνητής νοημοσύνης, τα οποία αναπτύσσονται για την αναγνώριση των επιφανειών και την εκτίμηση των απαιτήσεων συγκόλλησης. Στόχος είναι το ρομπότ να μπορεί να εκτελεί εργασίες σε διαφορετικά τμήματα της κατασκευής, χωρίς να απαιτείται κάθε φορά η ίδια εκτεταμένη προετοιμασία που χρειάζονται οι συμβατικές αυτοματοποιημένες εγκαταστάσεις.
Οι πρώτες δοκιμές σε πραγματικές ναυπηγικές συνθήκες προγραμματίζονται για το 2027, στις εγκαταστάσεις της εταιρείας στο Sakaide της Ιαπωνίας, ενώ η πρακτική αξιοποίηση της τεχνολογίας τοποθετείται χρονικά στο 2028.
Η κατασκευή ενός πλοίου περιλαμβάνει χιλιάδες μέτρα συγκολλήσεων, πολλές από τις οποίες πραγματοποιούνται σε δυσπρόσιτα σημεία, σε ύψος ή σε περιορισμένους χώρους και παρότι η αυτοματοποίηση έχει ήδη προχωρήσει σημαντικά στην κατασκευή επίπεδων ελασμάτων και προκατασκευασμένων τμημάτων, οι εργασίες σε σύνθετες επιφάνειες εξακολουθούν να βασίζονται σε μεγάλο βαθμό σε εξειδικευμένους συγκολλητές.
Το πρόβλημα γίνεται εντονότερο στην Ιαπωνία, όπου η ναυπηγική βιομηχανία αντιμετωπίζει μεγάλη έλλειψη έμπειρου τεχνικού προσωπικού και γήρανση του εργατικού δυναμικού. Ένα ρομπότ που μπορεί να προσεγγίζει δύσκολα σημεία και να πραγματοποιεί συγκολλήσεις θα μπορούσε να περιορίσει την ανάγκη εργασίας σε ύψος, να μειώσει την έκθεση των εργαζομένων σε επικίνδυνες συνθήκες και να αυξήσει την παραγωγικότητα.
Η εφαρμογή του, ωστόσο, παρουσιάζει σημαντικές τεχνικές δυσκολίες, αφού οι επιφάνειες ενός πλοίου δεν είναι πάντοτε ομοιόμορφες, ενώ οι συγκολλήσεις απαιτούν ακρίβεια, σωστή προετοιμασία των ενώσεων και συνεχή έλεγχο των παραμέτρων.
Το ρομπότ θα πρέπει να διατηρεί σταθερή θέση κατά τη διάρκεια της εργασίας, να αναγνωρίζει πιθανές αποκλίσεις και να προσαρμόζει τις κινήσεις του χωρίς να επηρεάζεται η ποιότητα της συγκόλλησης. Εξίσου σημαντική θα είναι η επιθεώρηση των τελικών εργασιών, καθώς η χρήση αυτοματοποιημένου εξοπλισμού δεν καταργεί τις απαιτήσεις ποιοτικού ελέγχου που ισχύουν για τις ναυπηγικές κατασκευές.
Η Kawasaki δεν είναι η μόνη εταιρεία που επενδύει στην αυτοματοποίηση των ναυπηγείων. Αντίστοιχα προγράμματα αναπτύσσονται στη Νότια Κορέα και στην Κίνα, με στόχο την αύξηση της παραγωγικής ικανότητας και τη μείωση της εξάρτησης από χειρωνακτικές εργασίες.
Το τετράποδο ρομπότ βρίσκεται ακόμη στο στάδιο ανάπτυξης και δεν έχει αρχίσει να χρησιμοποιείται σε κανονική παραγωγή, εάν όμως οι δοκιμές αποδειχθούν επιτυχημένες, η τεχνολογία θα μπορούσε να αναλάβει εργασίες που μέχρι σήμερα απαιτούν σκαλωσιές, ανυψωτικά μέσα και πολύωρη ανθρώπινη παρουσία σε δύσκολες θέσεις.
Δεν πρόκειται απαραίτητα για την αντικατάσταση των συγκολλητών, αλλά για μια αλλαγή στον τρόπο εκτέλεσης της εργασίας τους, με τους τεχνικούς να αναλαμβάνουν περισσότερο τον προγραμματισμό, την επίβλεψη και τον έλεγχο των αυτοματοποιημένων συστημάτων.